0.8 Elektronik parçalara giriş
Yazım aşamasında
Bu sayfa şu anda yazılıyor ve 30 Eylül 2026'da yeniden güncellenecek. Okurken eksik ya da yanlış bulduğunuz yeri sayfanın altındaki yorum bölümüne yazabilirsiniz. Bir cümleyi seçip yorum bırakırsanız hangi satıra baktığınız da bize ulaşıyor. Gelen geri bildirimler bu turda metnin neresinin değişeceğini belirliyor.
Bu derste ne öğreniyoruz
Motor ve servoların nasıl kontrol edildiğini, robotun enerjisini nereden aldığını ve sensörlerle hangi bilgileri ölçebileceğimizi.
Bilgisayardan okurken sağdaki bölüm listesinden istediğiniz başlığa tıklayıp doğrudan o bölüme geçebilirsiniz.
Motorlar ve servolar
Geçen derste hareketi taşıyan parçalara baktık. Hareketi başlatan parçalar ise motorlar ve servolar. İkisi de elektrikle çalışır ve bir mili döndürür, aralarındaki fark hangi tür hareket için hangisine gideceğinizi belirler.
Motorlar
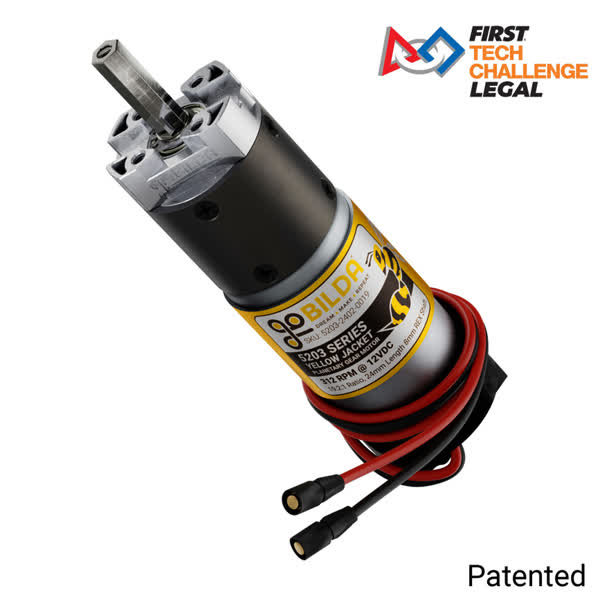
Bir DC motora güç verdiğinizde ucundaki mil döner. Motorun gövdesi robotun yapısına sabitlenir ve yerinde durur, dönen mil hareketi tekerlere, dişlilere ya da kayışa taşır. Tekerleri döndürmek, bir mekanizmayı sürekli çevirmek ya da ağır bir parçayı hareket ettirmek motorun işi.
FTC'de kullanılan motorlar birbirinden birkaç yönden ayrılıyor. Bir kısmı büyük ve güçlü, şasiyi süren tekerler için tercih ediliyor. Bir kısmı daha küçük, dar yerlere sığan mekanizmalar için uygun. REV HD Hex, REV Core Hex ve goBILDA Yellow Jacket bu robotlarda sık karşınıza çıkan motorlar.
Aynı motor ailesi farklı redüktör oranlarıyla da satılıyor. 0.7 Mekanik parçalara giriş dersinde anlattığımız redüktör motorun çıkışındaki hız ile döndürme etkisini değiştirdiği için, aynı üründen hızlı dönen bir seçenek de daha ağır yükü çeviren bir seçenek de bulabiliyorsunuz. Motorun içinde ölçüm yapan bir encoder bulunup bulunmaması da ürünler arasındaki farklardan biri, buna bu dersin ilerisinde bakacağız.
Servolar
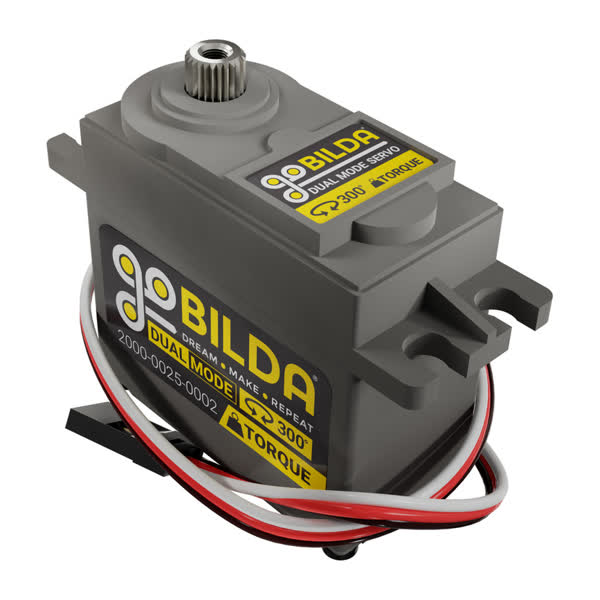
Motora güç verdiğinizde mil döner, motorun kendisi nerede duracağını bilmez. Robotta ise belli bir yere gidip orada kalmasını istediğiniz parçalar var. Bir tutucunun açık ya da kapalı durması böyle bir iş ve bunun için servo kullanılır.
Servolar iki türe ayrılıyor. Konum kontrollü servo belli bir açı aralığında çalışır. Ona gitmesini istediğiniz açıyı söylersiniz, servo o açıya gider ve yeni bir komut gelene kadar orada kalır. Tutucuyu açıp kapatmak ya da bir parçayı iki konum arasında taşımak bu türle yapılıyor. Dönebildikleri açı aralığı üründen ürüne değişiyor, seçim yaparken ürün sayfasındaki aralığa bakabilirsiniz.
Sürekli dönüşlü servo ise bir açıya gitmez. Ona yön ve hız verirsiniz, komut değişene kadar o yönde dönmeyi sürdürür. Küçük bir makarayı çevirmek ya da bir taşıma düzeneğini döndürmek gibi işlerde küçük bir motor gibi davranır. Bu türde servoya bir açı söyleyemezsiniz, çünkü servo kendi konumunu takip etmez.
Bazı servolar bu iki modu da destekliyor ve hangi modda çalışacakları ayarlanabiliyor. goBILDA'nın 2000 serisi dual mode servoları böyle çalışıyor.
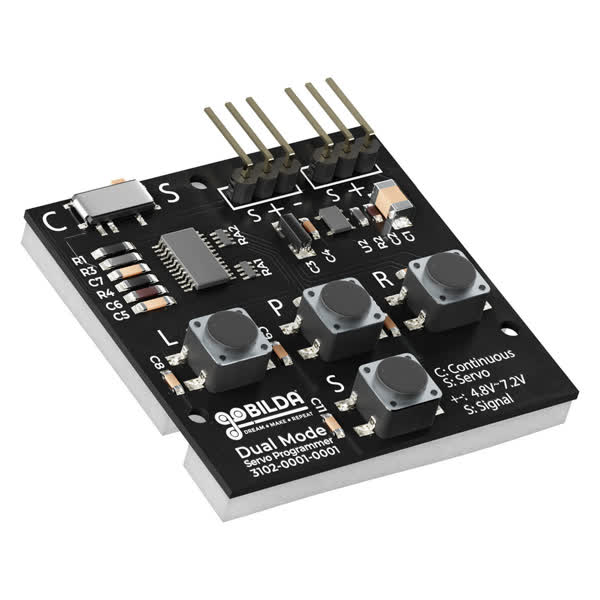
Servonun hareketini robot programını yazmadan denemek için servo test kartları var. Karta bağlanan servoya kartın üzerinden komut verilir ve hareket yerinde izlenir.
Motor da servo da elektrik enerjisiyle çalışıyor. Bu enerjinin robotta nereden geldiğine bakalım.
Batarya ve ana şalter

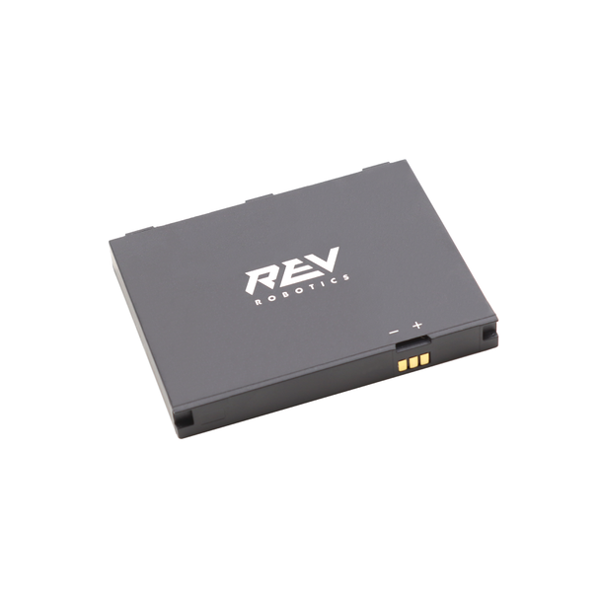
Robotun üzerindeki motorların, servoların ve elektronik kartların enerjisi robot bataryasından gelir. Batarya robota bağlanır, boşaldığında kendisine uygun şarj cihazıyla tekrar şarj edilir.
Pillerin adında geçen NiMH ve Li-ion enerjinin pilin içinde hangi kimyayla depolandığını anlatır. NiMH nikel metal hidrit, Li-ion ise lityum iyon demek. Mevcut REV kontrol düzeninde robotun ana pili 12 V NiMH bir paket, sürücü tarafındaki Driver Hub'ın kendi pili ise Li-ion. Bunlar robotta birbirinin yerine seçebileceğiniz iki serbest alternatif değil, farklı cihazların kendi onaylı pilleri. Şarj cihazının da kullandığınız pilin kimyasına ve modeline uygun olması gerekiyor.
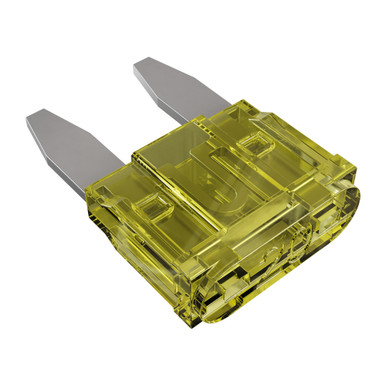
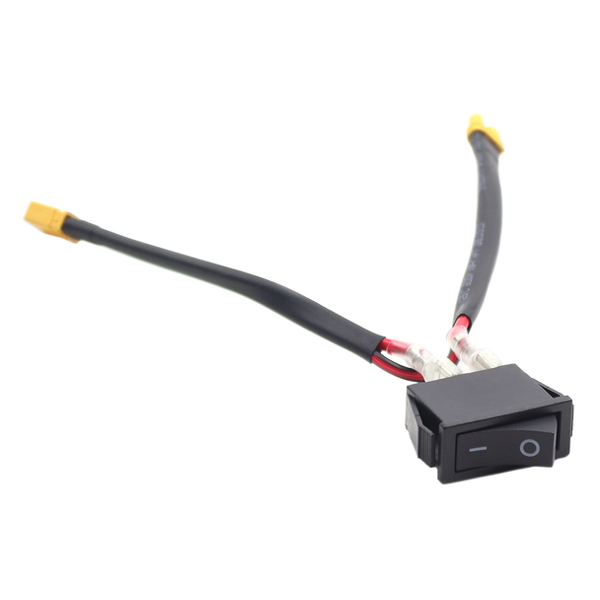
Bataryadan çıkan hatta bir sigorta bulunur. Devreden geçen akım güvenli sınırın üzerine çıktığında sigorta hattı keser ve elektroniği korur. REV'in 12 V pilinde arabalardakine benzeyen, 20 A değerinde bıçak tipi bir sigorta kullanılıyor ve bu sigorta değiştirilebiliyor. Atan bir sigorta aynı değerdeki yenisiyle değiştirilir. Kurallar sigortanın devre dışı bırakılmasına ya da daha yüksek değerli bir sigortayla değiştirilmesine izin vermiyor.
Robotun üzerinde bataryadan gelen gücü açıp kapatan bir ana şalter bulunur. Şalter kapalı konumdayken bataryadan gelen ana güç kesilir, sahada ve atölyede robotu açıp kapatmak buradan yapılır. Sürücünün elindeki cihazın enerjisi ayrıdır, o cihaz robotun bataryasından beslenmez.
Robot bataryası atölyede de kullanıldığı için sezon boyunca defalarca şarj edilip boşaltılır ve zamanla yorulur. Sürücü çalışmaları bu şarj döngülerinin bir bölümünü oluşturuyor. Robotun ayarıyla uğraşılmayan, saatlerce sürüş yapılan bu çalışmalar için ayrı bir test pili tutabilirsiniz.
Test pili olarak lityum iyon paketler kullanılabiliyor. Bu pilin yeri atölye, çünkü kural kitabı robotta yarışma sırasında yalnız listedeki 12 V NiMH pillerden birinin bulunmasına izin veriyor. Test pili turnuvaya götürülmez.
Lityum iyon pil kendi şarj cihazını ister. Robot pilinizin kutusundan çıkan NiMH şarj cihazı bu iş için uygun değil, test pilini o cihaza takmayın. Şarj sırasında pilin başında bekleyin, şarjda bırakıp yanından ayrılmayın.
Bir DC motora enerji vermek onu döndürür, istediğiniz yerde ve istediğiniz anda durdurmaz. Motorun ne zaman, hangi yönde ve ne kadar süre döneceğine karar veren bir şey gerekiyor. Robotta bu kararı yazdığınız program veriyor ve programı çalıştıran kart devreye giriyor.
Control Hub ve Expansion Hub
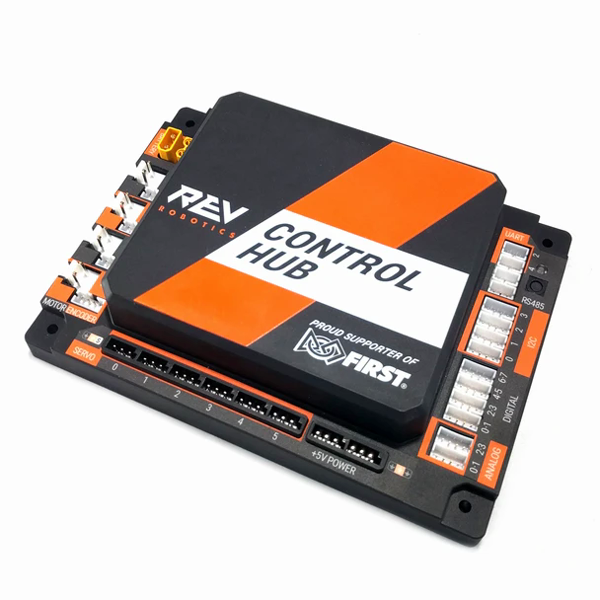
Control Hub robotun programını çalıştıran karttır. Robotun beyni denebilir. Yaptığı somut iş, yazdığınız programı çalıştırmak ve o programın komutlarına göre kendisine bağlı motorlara ve servolara ne yapacaklarını söylemek. Motorlar ve servolar kablolarıyla bu karta bağlanır.
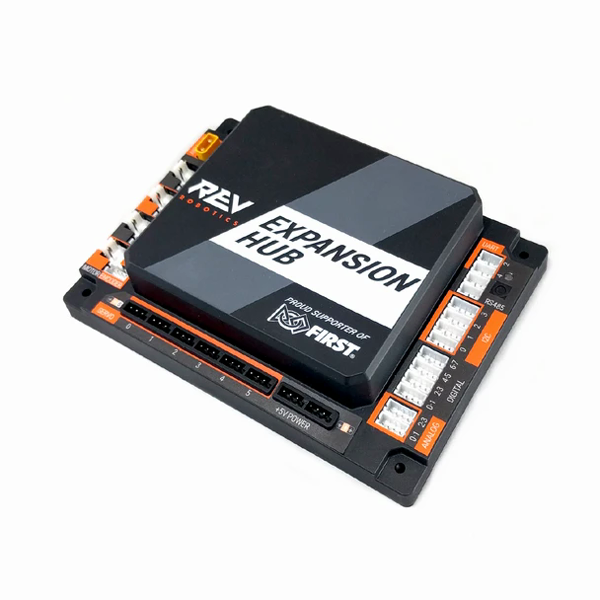
Expansion Hub ek motor, servo ve sensör bağlantısı gerektiğinde robota eklenen ikinci karttır. Control Hub ile haberleşir ve ona bağlı çalışır. Program yine Control Hub üzerinde çalışır.
Her hub'ın üzerinde dört motor ve altı servo portu var. Port sayısı robotta kullanabileceğiniz motor ve servo sayısının sınırı değil. 2026-27 BIOBUZZ sezonunun kural kitabındaki V0 R503 maddesi robot başına toplam sekiz motor ve sekiz servo sınırı koyuyor. İki hub üzerindeki on iki servo portu bu yüzden on iki servo kullanma izni anlamına gelmiyor. Bu sayıyı kendi sezonunuzun kural kitabından kontrol edebilirsiniz.
Programın ne yapacağını nasıl yazdığımıza ve hangi araçları kullandığımıza 0.9 Yazılım dersinde bakacağız. Kartların robota yerleştirilmesi ve kablolarının çekilmesi ise 1.2 Elektronik yerleşimi ve kablolar dersinin konusu.
Gamepad ve Driver Hub


Maçın sürücü kontrollü bölümünde robotu bir insan kullanıyor. Sürücünün elinde gamepad var, çubuklarıyla ve düğmeleriyle komut veriyor. Gamepad robota değil, sürücü tarafındaki cihaza bağlanır. Driver Hub bu iş için kullanılabilen sürücü cihazlarından biri. Cihazın üzerinde çalışan uygulamanın adı ise Driver Station. Biri donanım, öteki o donanımda çalışan yazılım.
Sürücü çubuğu ittiğinde bu komut kablosuz bağlantıyla robota gider. Robotun üzerinde çalışan program komutu alır ve motorlara ne yapacaklarını söyler. Motoru döndüren enerji yine robot bataryasından gelir, gamepad enerji değil bilgi taşır.
Gamepad'den gelen komut robota ne yapması gerektiğini söyler, olup biteni söylemez. Bir mekanizmanın nereye kadar gittiğini, tekerlerin ne kadar döndüğünü ya da robotun önünde bir şey olup olmadığını ne sürücü ne de program bu komuttan öğrenebilir. Bu bilgileri ölçen parçalara sensör deniyor ve dersin geri kalanında FTC robotlarında sık kullanılanlara bakacağız.
Limit switch
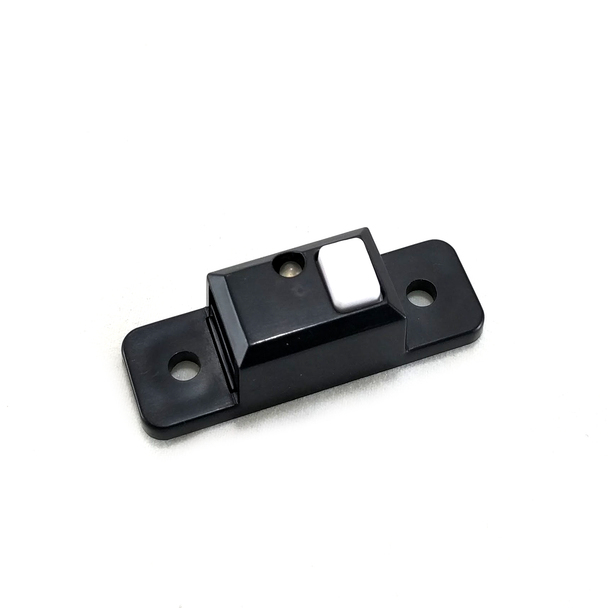
Hareketli bir parçanın gidebileceği bir uç nokta var. Bir kol en aşağıya indiğinde ya da bir mekanizma sonuna dayandığında motorun daha ileri zorlaması parçalara zarar verebilir. Parçanın o noktaya ulaştığını anlamanın bir yolu limit switch. Düğmeye benzeyen bu parça uç noktaya yerleştirilir, hareketli parça oraya geldiğinde switch'e basar.
Switch'in verdiği bilgi basılı olup olmadığıdır. Bu bilgiyle ne yapılacağına program karar verir. Program switch basılıyken parçayı daha ileri götüren komutu vermeyebilir, ters yönde uzaklaşmasına izin verebilir. Yani hareketi engelleyen switch'in kendisi değil, o bilgiyi okuyan yazılım.
Uç noktaya gelindiğini bilmek bir ihtiyaç. Parçanın iki uç arasında ne kadar hareket ettiğini bilmek başka bir ihtiyaç ve başka bir ölçüm istiyor.
Encoder
Encoder bir milin dönüşünü ölçen parçadır. Motorun ve aradaki mekanik aktarımın özellikleri bilindiğinde bu ölçüm mekanizmanın ne kadar hareket ettiğiyle ilişkilendirilebilir. Milin dönüşü ile hazır bir kol açısı ya da robotun sahadaki yeri aynı şey değil, aradaki bağı kuran yine programın kendisi.
Ölçüm bir yerden başlıyor. Bildiğiniz bir başlangıç noktanız varsa ondan sonraki hareketi takip edebilirsiniz. Limit switch bu başlangıcı belirlemek için kullanılabilir, parça uca dayandığında bulunduğu yer bilinen bir nokta olur.

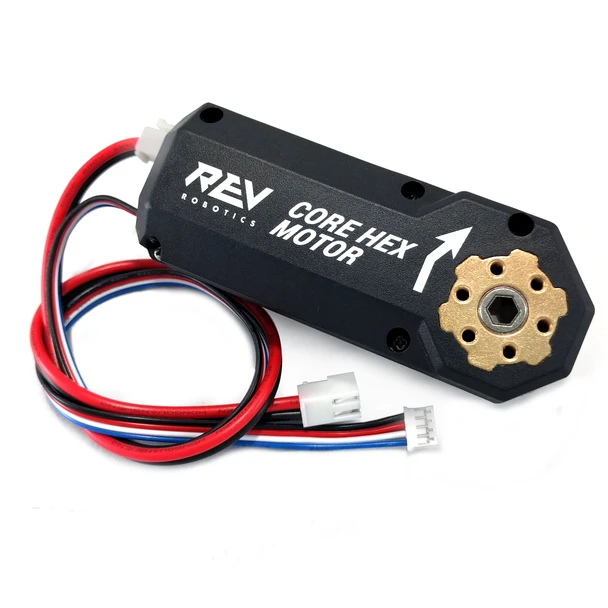
REV HD Hex, REV Core Hex ve goBILDA Yellow Jacket gibi FTC'de yaygın motorlarda encoder motorun içindedir. Motorun üzerinde iki ayrı görevli bağlantı bulunur. Güç tarafında iki tel motoru döndüren elektriği taşır, encoder tarafında dört tel ölçüm bilgisini taşır. Bu bağlantılar motorun modeline göre sabit kablo ya da soket biçiminde olabilir.
Encoder'ı okumadan da motora güç komutu verebilirsiniz, motor yine döner. Encoder güç sağlayan bağlantıdan ayrı durur ve ölçüm işini yapar. Program bu ölçümü kullanarak mekanizmanın istediğiniz kadar hareket etmesini kontrol edebilir.
Deadwheel ve odometry pod
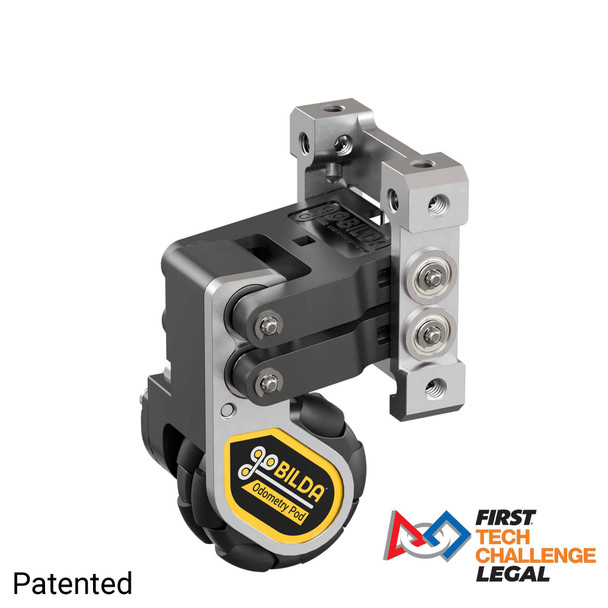
Motorun miline bağlı encoder o milin dönüşünü ölçüyor. Şasi için bu ölçüm robotun ne kadar ilerlediğini her zaman vermez. Tahrik tekeri zeminde kaydığında ya da bir an yere basmadan döndüğünde motor dönmeye devam eder, robot beklediğiniz kadar yol almaz.
Bunun için robotu sürmeyen ayrı bir takip tekeri kullanılıyor. Bu teker motora bağlı değildir, şasi hareket ettikçe zeminde kendi kendine yuvarlanır. İngilizce kaynaklarda deadwheel adıyla geçiyor. Tekerin kendi encoderı dönüşünü ölçer, kaymayan bir tekerin dönüşü de robotun gerçekten aldığı yolu daha yakından anlatır. Takip tekeri, encoder ve bunları robota bağlayan taşıyıcıdan oluşan bu ölçüm grubuna odometry pod deniyor.
goBILDA'nın pod ürününde taşıyıcıdaki yay tekeri zemine doğru bastırır ve temasın korunmasına yardımcı olur. Robot havalandığında ya da teker bir engelin üzerine bindiğinde ölçüm yine bozulabilir.
Pod'ların ölçümü, özellikle otonom bölümde robotun nereye gittiğini takip etmeye katkı sağlıyor. Mecanum tekerli bir şasi yana da kayabildiği için bu takip orada ayrıca işe yarıyor. Mecanum bir şasiyi sürmek için pod takmanız gerekmiyor.
Gyro ve IMU

Robot yalnız ileri geri gitmez, kendi çevresinde de döner. Bir arabanın arka koltuğunda gözünüz kapalıyken bile aracın viraja girdiğini hissedersiniz, dönme hareketini kulağınızın içindeki denge organı algılar. Gyro robot için buna benzer bir iş yapan sensördür. Gövdenin döndüğünü ve ne kadar döndüğünü ölçer, program da robotun yönünün ne kadar değiştiğini bu ölçümle takip eder.
Gyro çoğu zaman tek başına değil, başka hareket sensörleriyle birlikte IMU adı verilen bir birimin içinde bulunur. Control Hub'ın içinde de bir IMU var, robotunuz için ayrıca bir gyro ürünü almanız gerekmeyebilir.
Tekerlerin ne kadar döndüğünü ölçen parçaları ve gövdenin dönüşünü ölçen parçayı tanıdık. Bu iki bilgiyi birleştiren bir ürün de var.
Pinpoint
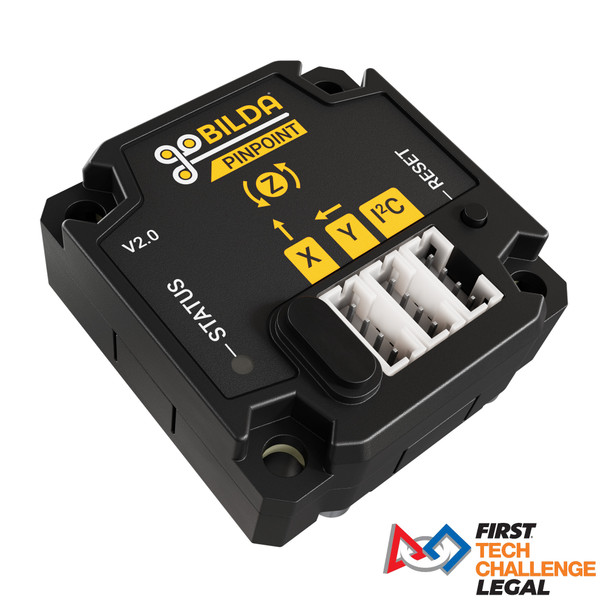
goBILDA Pinpoint kendisine bağlanan ölçümleri işleyen bir odometri bilgisayarı. İki pod encoderının ölçümünü kendi içindeki IMU'nun ölçümüyle birleştirir. Yaygın düzende pod'lardan biri robotun ileri geri hareketini, öteki yana hareketini takip eder.
Pinpoint bu birleştirmenin sonucunda robotun konum ve yön tahminini Control Hub'a iletir, programınız da bu tahmini kullanabilir. Tahmin robotun başlangıçta durduğu noktaya göre hesaplanıyor, robot açıldığı anda sahanın neresinde olduğunu kendiliğinden bilmez.
Mesafe, renk ve kamera

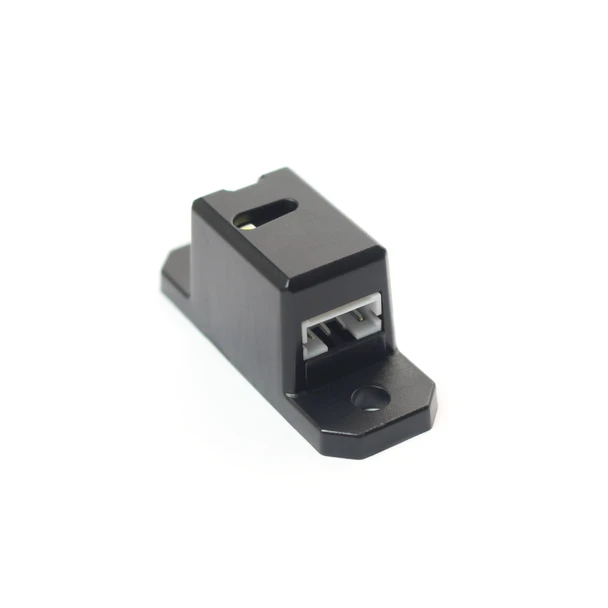
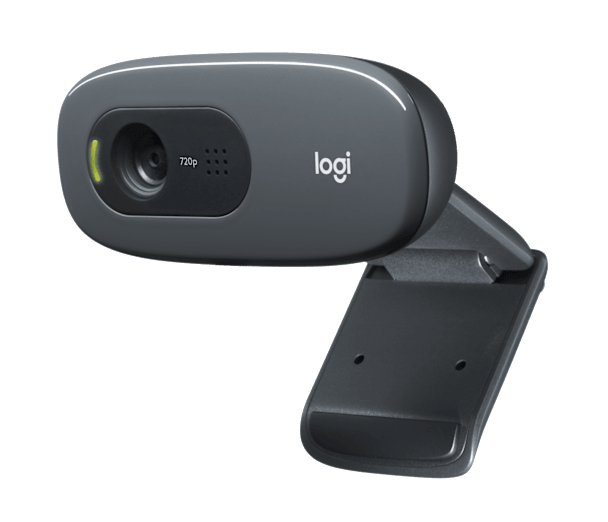
Robotun çevresi hakkında da ölçüm yapabilirsiniz. Mesafe sensörü karşısındaki yüzeyin ne kadar uzakta olduğunu ölçer. Renk sensörü yakınındaki yüzeyin rengini ölçer. Kamera görüntü alır, bu görüntü işlenerek oyun parçaları ya da sahadaki işaretler ayırt edilebilir.
Bu derste tanıdığımız sensörler robotun duyu organları gibi düşünülebilir. Ölçtükleri bilginin işe yarar bir harekete dönüşmesi, programda nasıl kullanıldıklarına bağlı. Programı hangi araçlarla yazdığımıza 0.9 Yazılım dersinde bakıyoruz.
Ekler
- REV motorlar FTC'de kullanılan motorları ve bağlantılarını gösterir.
- REV servolar servo türlerini ve kullanımlarını anlatır.
- goBILDA Servo Programmer kartın ürün sayfası, uyumlu servolar burada yazıyor.
- REV robot bataryası robotun ana pilinin ürün sayfası.
- REV Driver Hub sürücü cihazının ürün sayfası ve kendi pili.
- REV Control Hub temelleri kartın çalışma gerilimi ve temel özellikleri İngilizce burada yazıyor.
- Seri ve paralel pil dizilimleri pil paketlerinde hücrelerin nasıl bağlandığını İngilizce anlatır.
- FTC Docs kontrol sistemi kontrol sisteminin parçalarını İngilizce toplu olarak anlatır.
- Control Hub portları hub üzerindeki bağlantıların listesi.
- REV limit switch ve dijital sensörler switch bağlantısı için başvurulacak sayfa.
- REV motor encoderları motor içindeki encoderları anlatır.
- goBILDA odometry pod pod ürününün sayfası.
- goBILDA Pinpoint odometri bilgisayarının ürün sayfası.
- FTC Docs sensörler ve IMU FTC'de kullanılan sensörlerin listesi.
- Elektroniğin robota yerleştirilmesi ve kabloları 1.2 Elektronik yerleşimi ve kablolar dersinde.
- Robota ilk kez enerji vermek ve cihazları güncellemek 1.3 İlk enerji ve cihaz güncellemeleri dersinde.
- Sürücü cihazıyla robota bağlanmak 1.4 Robotla bağlantı dersinde.
- Motorların yazılımda tanımlanması 1.5 Motor konfigürasyonu dersinde.
- İlk motor programı 1.6 İlk motor programı dersinde.
- Gamepad ile motor kontrolü 1.7 Gamepad ile motor kontrolü dersinde.
- Limit switch, encoder ile konum kontrolü, pod ve Pinpoint uygulamalarına sonraki ünitelerde bakacağız.
- Kaynaklar ve basılacaklar